
Разобраться в теме
Роботы-собаки и квадропеды
Четыре ноги дают роботу другой способ взаимодействовать с поверхностью, но не делают любую модель готовой к любой задаче. В подборке — материалы об устройстве квадропедов, демонстрациях, управлении и лабораторных экземплярах.
На что смотреть
Начните с маршрута
Опишите покрытие, ступени, узкие места и условия среды на вашем маршруте. Затем сопоставьте их с ограничениями конкретной модели. Скорость на ровной площадке не заменяет проверку прохождения препятствий с полезной нагрузкой.
Сенсоры и автономность
Наличие камеры или лидара ещё не описывает законченный рабочий сценарий. Выясните, какие функции навигации доступны в выбранной версии, как строится карта и что робот делает при потере связи. Если нужен собственный модуль, проверьте крепление, питание и интерфейсы.
Сравнение по одной задаче
Для сравнения полезны длительность прохода, число вмешательств оператора, запас энергии и качество собранных данных. Сохраняйте условия испытания рядом с результатом. В карточках Роботеки можно перейти к характеристикам и связанным публикациям, а в лаборатории — к нашим наблюдениям.
Первоисточники: Unitree Go2: официальные характеристики и версии ↗
Материалы по теме

Unitree Go2 в симуляции спасательной операции: выбор маршрута
Как алгоритм выбирает приоритетные зоны поиска для модели Unitree Go2 в ROS 2 и Gazebo. Результаты симуляции и ограничения переноса на реального робота.

Манипулятор для Unitree B2: проект Лаборатории 361
Показываем проект манипулятора для квадрупеда Unitree B2: задачи захвата предметов и визуализацию кинематики на Python с библиотекой viser.

Unitree B2 и G1: прогулка в лаборатории 361.Robotics
Unitree G1 EDU+ и робособака B2 на прогулке во дворе московской лаборатории 361.Robotics. Контекст видео и характеристики моделей в Роботеке.
Когда наши машины возвращаются с обеда, зазевавшимся кожаным приходится жаться к…
Руководитель лаборатории 💚💚💚💚💚 Антон Якимов и его любимый робопёс Unitree B2 готовы к освоению новых навыков.

История квадропедов: авторская инфографика 361.Robotics
Авторская инфографика об истории четвероногих роботов: архивная публикация 361.Robotics от 3 августа 2026 года со ссылкой на исходный файл в Telegram.
Наваял для вас краткую, но почти исчерпывающую историю квадрупедов до 2025 года!
Если пост наберет 20 🔥, то выложу файлом в хайрезе 😉

T1000 должен был состоять из жидкого металла и принимать любые формы... А оказался…
Недавно китайская компания DAX Robotics представила робоконя Qiji T1000. Четвероногая машина способна поднять и переместить груз в одну тонну!

Чувствуем, как предыдущий пост заставил скрежетать ваши шестеренки. Поэтому выдыхаем и…
Колин Энгл — парень, который почти четверть века назад (!) убедил мир пустить под свои диваны роботов-пылесосов, вернулся с новой идеей. Основатель iRobot и его свежий стартап Familiar Machines &…
В Лаборатории 361
Модели в Роботеке
Boston Dynamics Spot
Квадропед
Unitree Go2
Квадропед
Unitree B2
Квадропед
ANYbotics ANYmal D
Квадропед
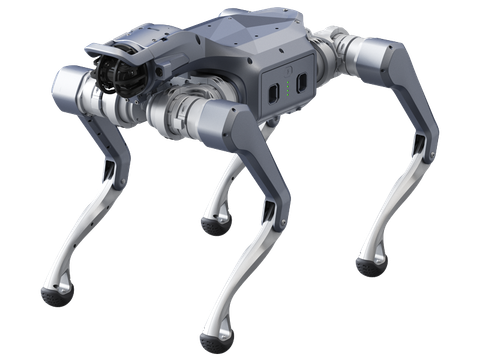
Unitree A2
Квадропед
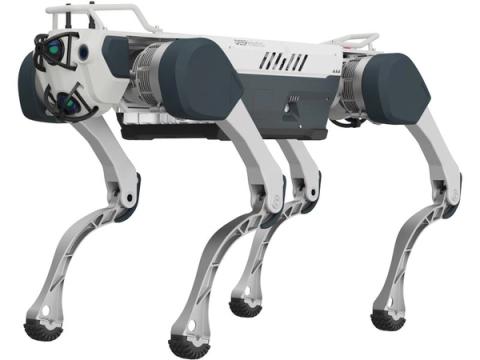
DEEP Robotics X30
Квадропед
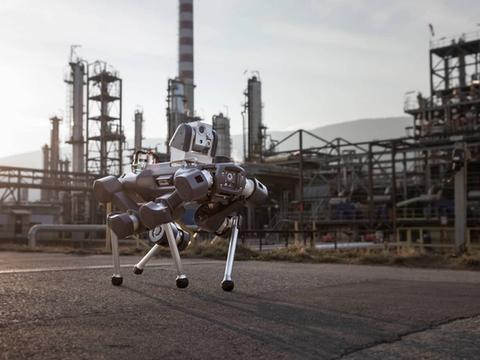
ANYbotics ANYmal X
Квадропед
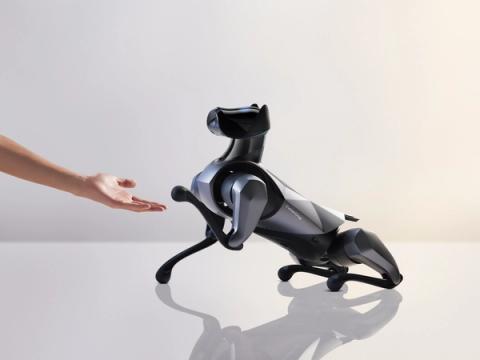
Xiaomi CyberDog 2
Квадропед
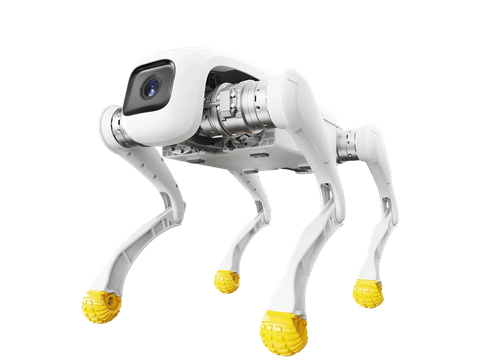
AgiBot D1
Квадропед
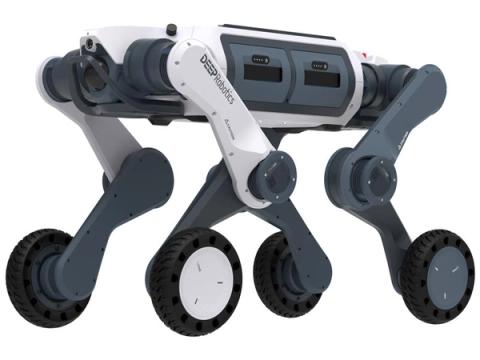
DEEP Robotics Lynx
Колёсно-шагающий
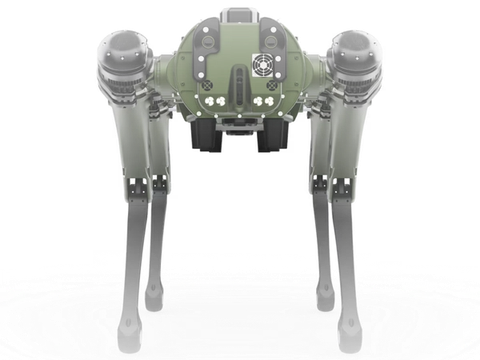
Ghost Robotics Vision 60
Квадропед
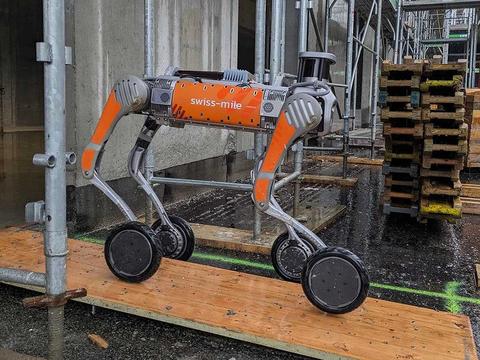
Swiss-Mile Milo
Колёсно-шагающий
MAB Robotics Honey Badger 5.0
Квадропед
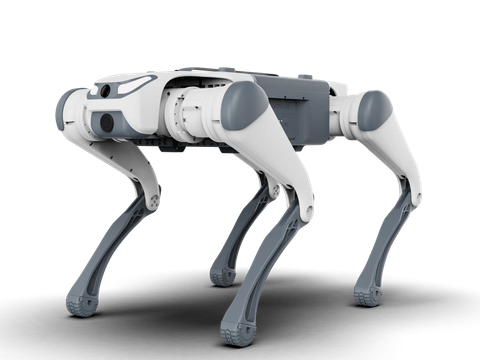
DEEP Robotics Lite3
Квадропед
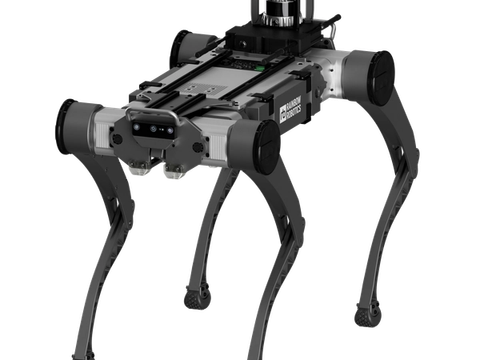
Rainbow Robotics RBQ-10
Квадропед
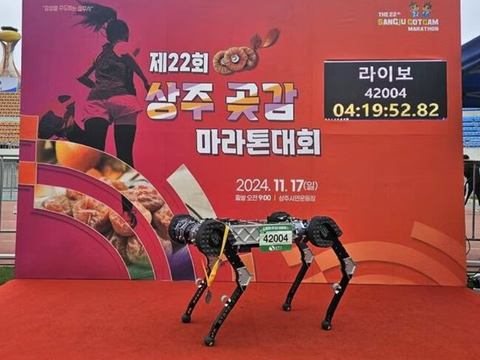
Raion Robotics RaiBo2
Квадропед
Addverb Trakr
Квадропед
Kawasaki Bex
Квадропед
Direct Drive Tech TITA 双轮足机器人
Колёсно-шагающий
Galileo Tianjin 伽利略智能仿生四足机器人
Квадропед
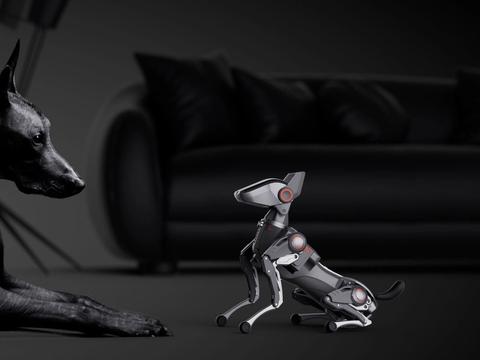
Hengbot Sirius 哮天
Квадропед
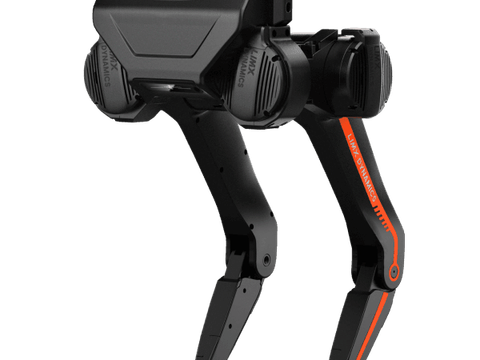
LimX TRON 1
Квадропед
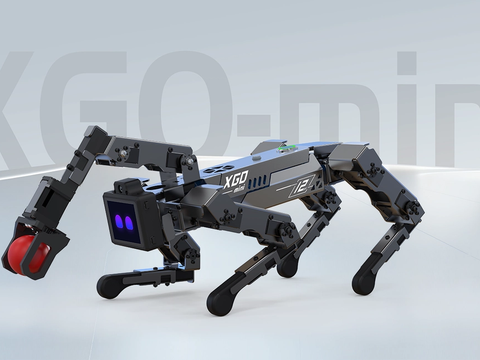
Luwu Dynamics XGO desktop AI robot dog series
Квадропед
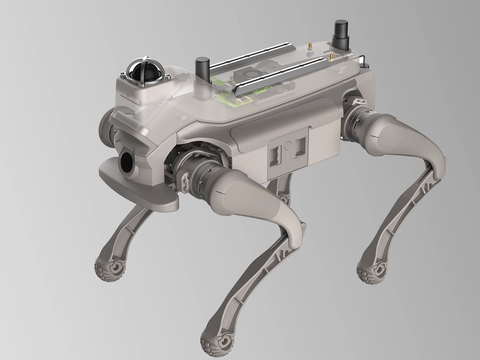
ZsiBot 钢镚 L1
Квадропед
Продолжим в Telegram
Новые наблюдения за роботами-собаками и короткие видео публикуем в Telegram.
Читать канал