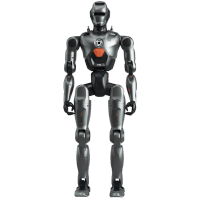
Искусство брахиации, или как гуманоида превратили в турникмена
🇨🇭Швейцарцы, как оказалось, хороши не только сыром, шоколадом и банками. Потомки часовых дел мастеров из Высшей технической школы Цюриха, не без юной китайской подмоги, разумеется, научили гуманоида EngineAI PM‑01 запрыгивать на рукоход, перемещаться по перекладинам на конечных эффекторах и приземляться.
🤖 После задания цели оператором робот выполнял последовательность автономно, используя исключительно бортовые датчики. 14 успешных попыток из 15, три конфигурации рукохода, скорость до 0,5 м/с.
🫂 Передвижение с перехватом опор руками называется брахиацией — теперь можете объяснить руководителю, чем занимались во дворе вместо задачек по работе, давя эрудицией. Для человека оно естественно, всё-таки мы произошли от обезьян, а для гуманоида требует точного согласования восприятия и движений: тонкие перекладины дают очень мало отражений лидара, а промах при перехвате может привести к падению.
😎 Исследователи установили на голову робота твердотельный лидар, кисти заменили пассивными стальными крюками. Чтобы отпустить перекладину, робот поворачивает запястье. Нейросеть обрабатывает данные лидара напрямую: механизм внимания выделяет значимые отражения, а рекуррентная память объединяет наблюдения во времени.
🧠 Обучение разделили между тремя нейросетевыми «учителями», тренировавших запрыгивание, брахиацию и спрыгивание в симуляции. Их навыки перенесли в единый контроллер, работающий с бортовыми датчиками, который затем дообучили методом подкрепления. Такая вот виртуальная кафедра физвоспитания!
🤖 При этом смоделировали ошибки лидара, нагрев приводов и просадку напряжения аккумулятора. Без него робот при запрыгивании испытывал сбои питания. После добавления модели и штрафа за просадку таких сбоев в испытаниях больше не было. Короче говоря, «давай ещё подход» пришлось согласовывать с аккумулятором.
💪 На трёх рукоходах высотой 1,69–1,75 метра робот развивал скорость до 0,5 метра в секунду. Единственная неудача произошла после успешного запрыгивания: крюк не переместился на следующую перекладину. В общем, школьный физрук поставил бы крепкую четверку.
⚙️ Отдельный контроллер с такой же архитектурой восприятия позволил гуманоиду проходить под рейками сечением 2×2 сантиметра. Один в один как в былые времена приходилось пробираться на стадион через дырку в заборе. Однако испытания пока ограничены небольшой выборкой, а устойчивость к более разнообразной геометрии предстоит проверить.
Оригинал исследования: arXiv
💚💚💚💚💚 | Хабр
,