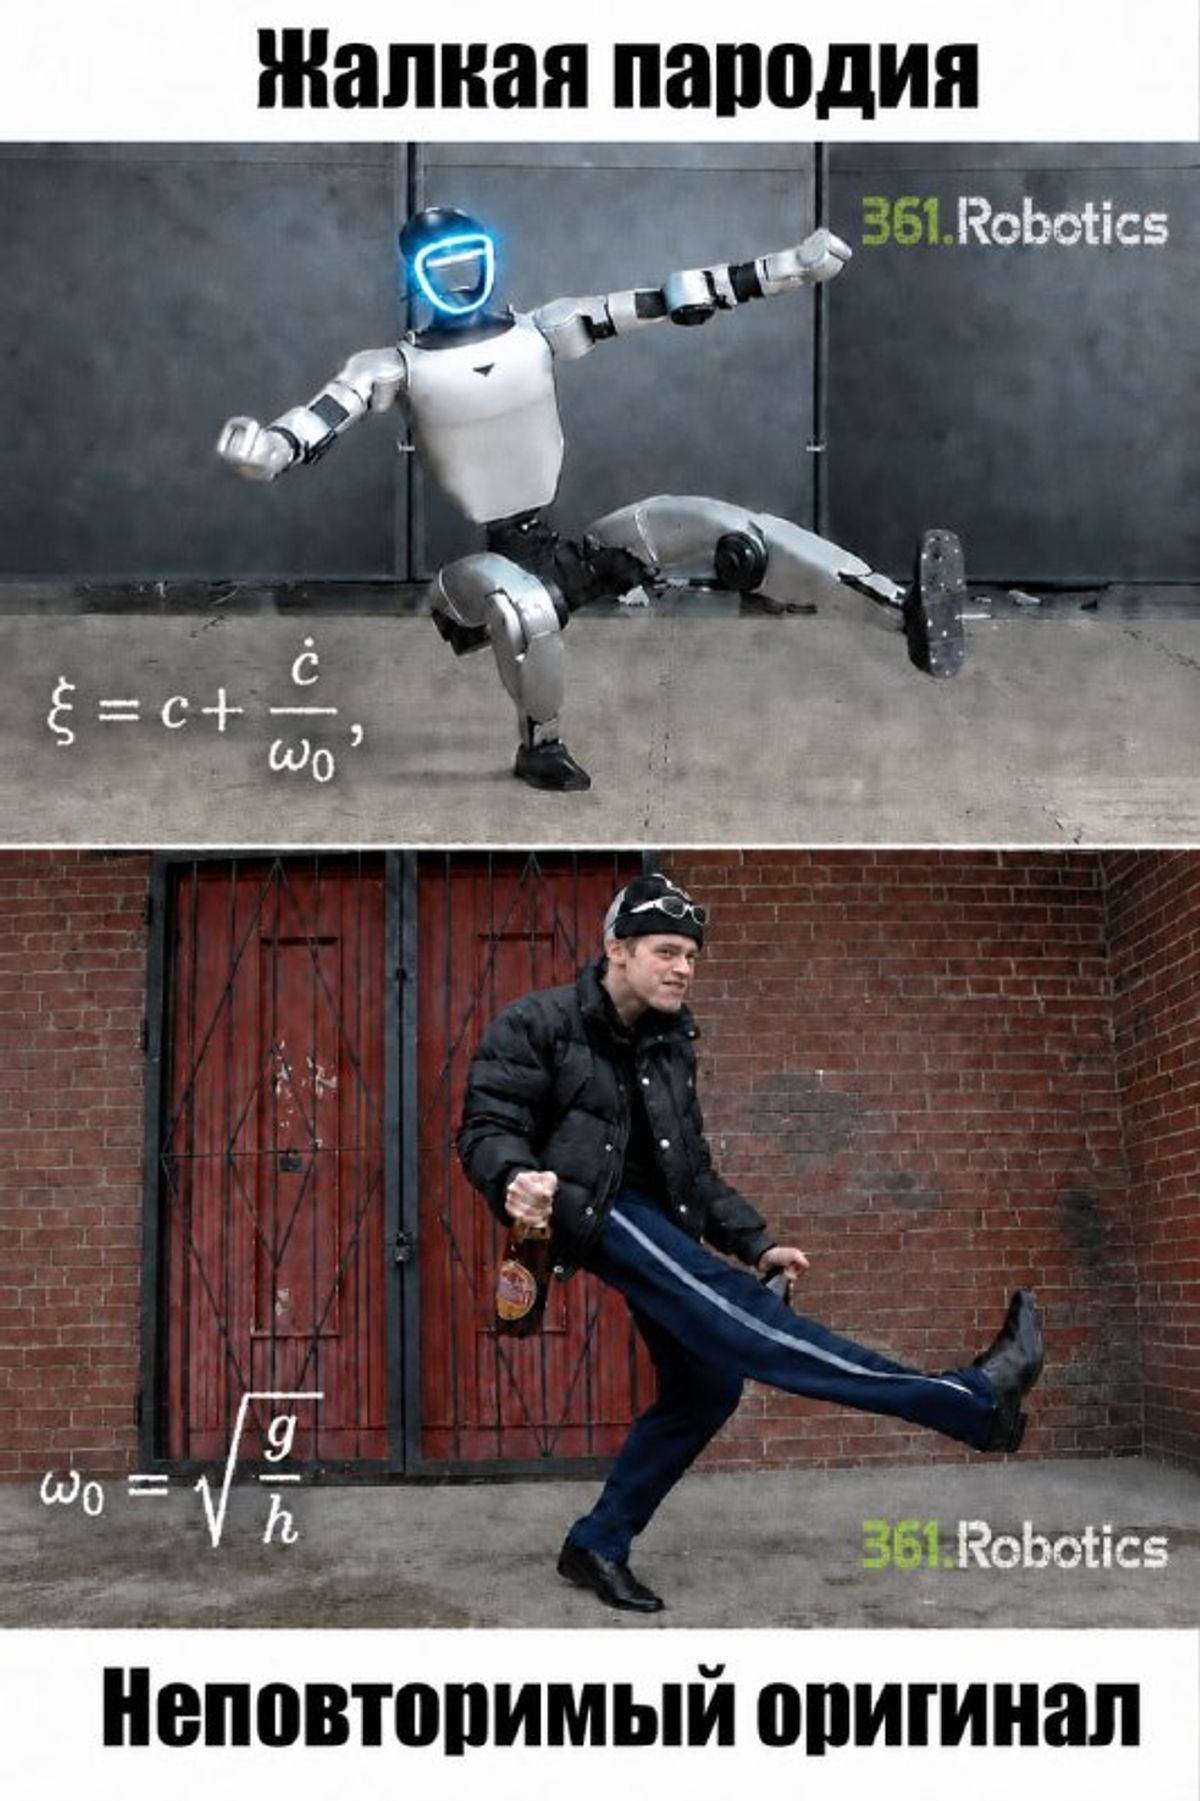
🤩 Помните знаменитую сцену из фильма «Малыш-каратист», где главному герою травмируют колено — и он, удерживая баланс на одной ноге, всё же побеждает в финальном бою на турнире? Олды всплакнут
🦿Так вот, наши любимые гуманоиды уже отлично могут и в кунг-фу, и в каратэ — пробьют вертушку, сделают сальтуху и т.д. Но… Ни один робот до недавних пор не умел стоять и держать равновесие на одной ноге!
Все как один современные универсальные политики управления, такие как SONIC, Humanoid-GPT, HoloMotion, MOSAIC, ProtoMotions, TWIST, GMT и OmniXtreme — не смогли в испытаниях чисто удержать ни одну из 90 одноопорных поз.
⚙Да, многие роботы не падали, однако спасались, подпрыгивая на опорной ноге или слегка касаясь второй пола. Короче говоря, они хитрили и восстанавливали равновесие методом «сделаю вид, что так и было задумано».
🌟 И вот недавно ушлые китайцы из Пекинского университета и тут добились прогресса. Они придумали особый трюк — отслеживать capture point, или экстраполированный центр масс.
👀 Подробности и объяснения, которые никто не читает тут ⬇️
Обычный центр масс говорит, где сосредоточена масса робота сейчас, а capture point учитывает ещё и скорость её движения. Поэтому одно и то же положение центра масс у края стопы может означать как «я стабилизируюсь», так и «я уже лечу лицом в пол».
Беда в том, что для вычисления этого показателя обычно нужна абсолютная линейная скорость основания робота, которую штатные датчики того же Unitree G1 напрямую не измеряют.
И тут авторы проворачивают математический финт: выражают положение и скорость центра масс относительно опорной стопы. И тогда неизвестная абсолютная скорость основания сокращается в формулах.
Зато остаются данные энкодеров суставов, гироскопа и направления силы тяжести из инерциального измерительного модуля, а также кинематическая и массовая модель.
❗️В итоге робот без единого нового сенсора начинает «чувствовать», в какую сторону теряет равновесие.
👀 Дальше — чистая биомеханика, переложенная на язык функций вознаграждения ⬇️
Гуманоида штрафуют не только за выход capture point за край стопы, но и за приближение к нему. Защитная зона составляет 2 см при одной опоре и 3 см при двух.
Кроме того, система оценивает время до пересечения границы: если оно становится меньше 0,3 секунды в одноопорной фазе, штраф включается заранее.
В системе также воспроизведена человеческая иерархия коррекций: сильнее всего ограничивают резкие изменения команд голеностопу, слабее — колену, а для тазобедренного сустава отдельного штрафа такого типа вообще нет.
Зато есть штраф за «дрожь» (jerk) — резкие высокочастотные изменения управляющего действия.
🪩 Теперь осталось добавить к этому динамическое CoM-наблюдение, отслеживание траектории и контактные ограничения, — и получаем новую политику FDDC (First Deployable Dynamic-CoM), благодаря которой любой гуманоид может сдать тест гаишнику, у которого сломался алкотестер!
👀 Ну ладно, не всё так радужно, ведь проверяли новую политику в том же унифицированном sim-to-sim-бенчмарке одноопорного равновесия, что и другие политики ⬇️
Тут FDDC чемпион — чисто удержала 86 из 90 ранее не показанных ей движений при 95,6% успешных попыток, трёх коррекциях и единственном падении. Главным элементом оказался именно динамический центр масс: без него успешность падала до 55,6%, а при имитации сенсорного шума — с 62,2% до 8,6%.
И таки да, политику без дополнительной дистилляции перенесли на реальный Unitree G1, где робот продемонстрировал несколько одноопорных поз. Но полноценной статистики физических испытаний пекинские инженеры пока не опубликовали. Почитать препринт на ArXivи 💚💚💚💚💚
,